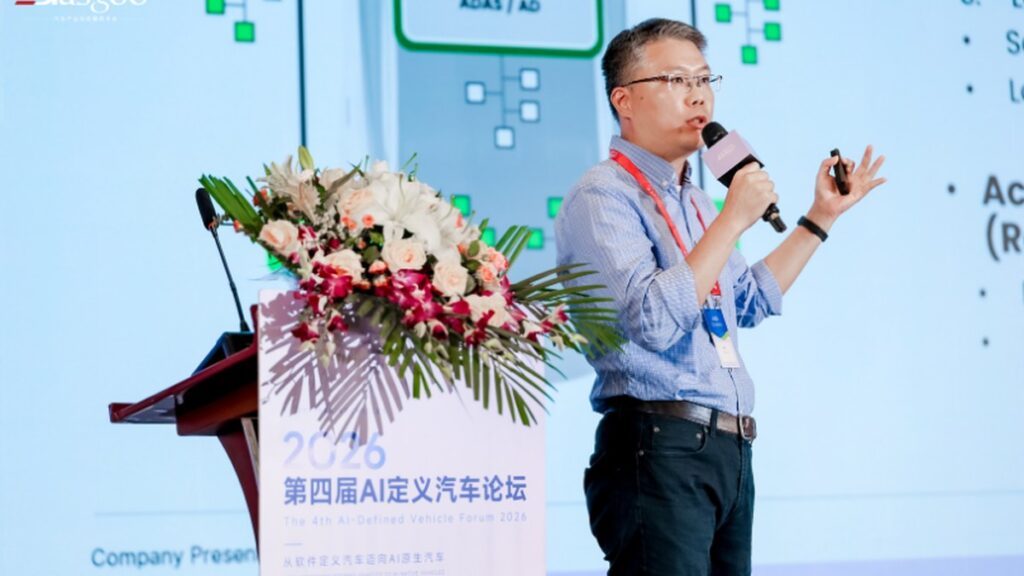
Merkezi hesaplamanın yazılım tanımlı araçların mimari yeniden yapısını derinleştirme potansiyeline rağmen, sistemlerin kararlı ve öngörülebilir çalışmasının asıl zorluğunun bu süreçte ortaya çıktığını belirten TrustMotion baş mimarı Fu Shen, 17 Eylül’de düzenlenen 4. AI-Tanımlı Araç Forumunda konuşarak merkezi hesaplama modellerinde öncelikli hedefin öngörülebilir görev akışları olduğunu vurguladı.
Fu Shen, domain (alan) tabanlı mimariden merkezili hesaplama sistemlerine geçişin araç üreticilerini derinlemesine bir mimari yeniden yapılandırma sürecine sürüklediğini belirtti. 2025 yılının Haziran ayında NXP tarafından satın alınan ve eski adıyla TTTech Auto olarak bilinen şirket, 30 Nisan 2026’da resmi olarak TrustMotion ismini aldı.
Geleneksel Mimari Modellerin Sınırları
Fu Shen, geleneksel alan tabanlı mimarilerin yazılım ile donanım arasındaki sıkı bağımlılığı koruduğunu vurguladı. Araç üreticilerinin birden fazla platform yönetmesi durumunda mimari değişikliklerinin yazılış fonksiyonlarının yeniden dağıtılmasını ve sistemlerin tekrar entegre edilmesini zorunlu kıldığını ifade etti.
Bu yaklaşımın, yazılım tanımlı araçların (SDV) çözmeyi hedeflediği temel sorunları ele alamadığını belirten Fu Shen, daha radikal bir yaklaşımın yazılım ve kontrol mantığını merkezili hesaplama platformunda yoğunlaştırdığını anlattı.
“Yazılışı merkezi bir platforma yüklemek sadece ilk adım. Merkezihesaplamanın asıl zorluğu, yazılımın kararlı ve öngörülebilir şekilde çalışmasını sağlamaktır.”
Fu Shen, TrustMotion Baş Mimarısı
Bu yoğunlaştırılmış modelde bölge (zone) kontrolörlerinin giriş/çıkış genişletme, bölgeleme ve güç dağıtımı gibi kararlı görevleri üstlendiği belirtildi. Bu yapının donanım ve yazılımın yeniden kullanılmasını artırması ve merkezili çevre etrafında kablosuz güncelleştirmelerin (OTA) sadeleştirilmesi avantajları sunduğu kaydedildi.
Merkezi Hesaplamanın Getirdiği Sistematik Zorluklar
Fu Shen, merkezileşmenin kendine has sistematik zorluklar getirdiğine dikkat çekti. Dağınık haldeki elektronik kontrol birimlerinin (ECU) kontrol mantığının tek bir merkezili kontrolöre konsolidasyonunun, kontrollör ile aktüatörler arasındaki bağıntıyı uzattığını ve milisaniye seviyesinde gerçek zamanlı performansın korunmasını zorlaştırdığını belirtti.

Bir yandan bu durum diğer yandan tek bir platformda yüzlerce ya da binlerce uygulamanın çalıştırılmasını karmaşık bir zamanlama sorunu haline getirdiği açıklandı. Geliştiricilerin görevlere öncelik vermesi, kaynak çatışmalarını önlemesi ve farklı güvenlik derecelerine sahip yazılımları birbirinden izole etmesi gerektiğini vurgulayan Fu Shen, bu sorunların tek başına bir çip veya işletim sistemiyle çözülemeyeceğini kaydetti.
Kararlılık İçin Erken Tasarım Yaklaşımı
Fu Shen’in işaret ettiği asıl sorunun tüm görevlerin zaman davranışının öngörülebilir olup olmadığı olduğu belirtildi. Geliştirme sürecinin sonlarında belirli görev ya da bağıntılar üzerinde sürekli düzenlemeler yapmak yerine, sistemin tasarım aşamasında görev gecikmeleri, kaynak ihtiyaçları ve uçtan uca bağıntıların hesaba katılması gerektiğini savunan Fu Shen, mühendislerin mimarinin göreve uygunluğunu erken dönemde sistem seviyesinde zamanlama yaparak doğrulayabileceğini anlattı.
Bu yaklaşımın TrustMotion’un izlediği yol olduğu ifade edildi. Şirketin MotionWise platformunun tasarım aşamasında görevleri planlayıp zamanlayan, zaman bilincine dayalı ve tetiklemeli (time-triggered) mekanizmalar kullandığı belirtildi.
Kamuya açık verilere göre MotionWise platformu, zamanlı tetikleme, olaya dayalı ve veriye dayalı görevleri aynı anda işleyebiliyor. Küresel (global) zamanlama kullanarak çoklu SoC, çoklu çekirdek ve dağıtık hesaplama ortamlarını kapsayan yapıyı sunduğu kaydedildi.
Araç mimarisinin dağıtık modelden merkezili modele evrilmesiyle birlikte rekabet ortamının da değiştiği vurgulandı. Yazılım tanımlı araçların mimari yeniden yapısı derinleşirken, asıl başarının öngörülebilirlik ve kararlılık üzerinden şekilleneceği belirtildi.